 AGI Systems
Глава 7 из 10
Защита растений в приложении DJI Agras
6.1 Калибровка расходомера
Повторная калибровка расходомера требуется в следующих случаях:
- При смене раствора на раствор другой вязкости.
- Если после завершения работы погрешность между фактическим и теоретическим расходом велика.
Порядок калибровки
- Наполните бак водой до конца.
- Перейдите в рабочий вид приложения, коснитесь > и коснитесь кнопки «Калибровка» в пункте «Калибровка расхода»: система автоматически выполнит калибровку и отобразит результат.
Если отображается сообщение об успешной калибровке, можно выполнять опрыскивание в обычном режиме.
Если отображается сообщение о неудачной калибровке, коснитесь уведомления, чтобы узнать причину, устраните неисправность и повторите калибровку до успешного завершения.
- Калибровку можно отменить в процессе, при этом точность расхода будет основана на данных до этой калибровки.
- После замены или установки дополнительных распылителей необходимо выполнить калибровку расхода, следуя указаниям приложения.
6.2 Картография
Порядок работы
- В рабочем виде приложения коснитесь кнопки выбора режима в левом верхнем углу и выберите «Картография полевых культур» или «Картография плодовых деревьев».
- При добавлении точек с помощью визира добавьте на карту граничные точки, чтобы создать поле, затем настройте маршрут.
- Коснитесь «Сохранить поле»: сохраненное поле отображается в списке задач.
- Выберите задачу, коснитесь и переместите ползунок, чтобы взлететь: дрон пролетит по маршруту и выполнит картографию. Результаты картографии реконструируются на устройстве; по завершении реконструкции HD-карта отобразится поверх исходной карты.
- Если во время полета приостановить или завершить картографию, а затем добавить в приложении новое поле для картографии, продолжить ранее приостановленную или завершенную картографию будет невозможно — ее можно будет только просмотреть в списке задач.
- Если выйти во время реконструкции, выберите эту задачу в списке задач и коснитесь , чтобы выполнить реконструкцию заново.
Применение результатов
- По завершении реконструкции на HD-карте можно выполнить планирование защиты растений и распознавание полей; результаты можно сохранить в список полей и сразу использовать в режиме маршрута для полевых культур или плодовых деревьев.
- Результаты картографии можно загрузить в облако и привязать к личной учетной записи; после входа в учетную запись на другом пульте управления HD-карту можно скачать и использовать. Для этого в разделе > «Отображение» выберите для параметра «HD-карта второго уровня» значение «Карта личной учетной записи».
6.3 Опрыскивание
Загрузка карт распыления
Для работы с переменной нормой по карте распыления заранее загрузите карты распыления на пульт управления [1].
- На главном экране приложения DJI Agras коснитесь > «Облако» и выберите нужный файл в списке карт распыления для загрузки.
- Также можно сохранить задачи по картам распыления, спланированные в DJI Terra или загруженные из DJI SmartFarm Web, на карту microSD, затем вставить карту microSD в пульт управления и импортировать карты распыления в приложение DJI Agras.
[1] Для загрузки карт распыления из DJI SmartFarm Web в приложении требуется соответствующая версия платформы. Следите за обновлениями версий.
Загрузка и импорт задач
- Загрузка из облака: на главном экране приложения DJI Agras коснитесь > «Облако» и выберите нужную задачу в списке задач для загрузки.
- Импорт с карты microSD: вставьте карту microSD с данными планирования DJI Terra в слот пульта управления. На главном экране приложения DJI Agras коснитесь > «Карта памяти», выберите данные планирования и коснитесь «Импортировать».
Загруженные или импортированные задачи отображаются в списке задач.
Планирование работ
Планирование работ по маршруту для полевых культур
В рабочем виде приложения коснитесь кнопки выбора режима в левом верхнем углу, выберите «Маршрут для полевых культур», затем выберите в рабочем виде тип задачи и коснитесь «Добавить».
Добавление точек с помощью визира
- При добавлении точек с помощью визира добавьте на карту граничные точки, чтобы создать поле, затем можно добавить точки для обозначения препятствий, зон без опрыскивания и т. п.
- При выборе «Несколько полей» можно добавить сразу несколько граничных точек, затем коснуться граничных точек в соответствии с разделением полей, чтобы соединить их и создать поля.
- При выборе «Точки A-B» можно записать точки A и B и сразу начать работу, подробнее см. раздел «Выполнение работ по точкам A-B».
- При выборе «Свободный маршрут» можно добавить точки маршрута, чтобы создать маршрут.
- После планирования поля маршрут создается автоматически, его можно настроить в левой части рабочего вида.
- Коснитесь «Сохранить», чтобы сохранить поле: сохраненное поле отображается в списке задач.
Добавление точек с помощью дрона
- При выборе добавления точек с помощью дрона ведите дрон вдоль границы поля, выберите тип точки «Граничная точка» и коснитесь «Добавить», чтобы добавить точку в месте нахождения дрона.
Чтобы обозначить препятствие или зону без опрыскивания, переключитесь на соответствующий тип точки, ведите дрон вдоль границы препятствия или зоны без опрыскивания и добавляйте точки.
- Если включена запись траектории, добавлять точки вручную не нужно: граница поля и препятствия на границе распознаются автоматически.
a. Ведите дрон вдоль границы поля: приложение записывает траекторию, записанная траектория выделяется. Во время записи траектории можно также вручную добавлять граничные точки, на запись траектории это не влияет.
b. Чтобы обозначить препятствие или зону без опрыскивания, переключитесь на соответствующий тип точки, снова включите запись траектории, ведите дрон вдоль границы препятствия или зоны без опрыскивания, затем коснитесь «Замкнуть», чтобы обозначить их.
c. Вернувшись к границе поля, выберите тип «Граничная точка», снова включите запись траектории и продолжите планирование.
- По завершении планирования коснитесь «Замкнуть», чтобы создать поле. Распознанные препятствия пользователь должен подтвердить вручную, после подтверждения их можно сохранить в поле.
При использовании позиционирования RTK и нормальной работе RTK можно создать HD-карту.
- Коснитесь «Сохранить», чтобы сохранить поле.
Добавление точек с помощью пульта
Для добавления точек с помощью пульта управления сначала установите на пульт модуль высокоточного позиционирования RTK, затем пройдите с пультом вдоль границы поля, касаясь «Добавить», чтобы добавлять точки в месте нахождения пульта.
Планирование работ по маршруту для плодовых деревьев
- В рабочем виде приложения коснитесь кнопки выбора режима в левом верхнем углу, выберите «Маршрут для плодовых деревьев», затем спланируйте поле на реконструированной HD-карте или отредактируйте задачу из списка полей.
- При добавлении точек с помощью визира добавьте на карту граничные точки или точки калибровки. При планировании на реконструированной карте коснитесь «3D», чтобы в трехмерном виде проверить высоту маршрута относительно земли и окружающих объектов.
- После планирования поля маршрут создается автоматически, его можно настроить в левой части рабочего вида.
- Коснитесь «Сохранить поле»: сохраненное поле отображается в списке задач.
Примечания
- Для добавления точек с помощью визира требуется точная карта. Для повышения точности добавления точек рекомендуется использовать HD-карту, созданную в режиме картографии, или коснуться > «Отображение» и ввести подходящую ссылку на источник карты в пункте «HD-карта второго уровня».
- В режиме маршрута для полевых культур поле можно разделить на несколько рабочих зон с помощью функции «Разделение поля» и задать параметры работы для каждой отдельно.
- Выберите поле в списке и коснитесь , чтобы отредактировать поле и маршрут.
- Коснитесь > «Отображение» и включите «Многозадачность», после чего можно выбрать несколько полей маршрута для полевых культур и объединить их.
Выполнение работ
Выполнение работ по маршруту
- Поместите дрон рядом с рабочей зоной так, чтобы его задняя часть была обращена к пользователю, затем включите пульт управления и дрон.
- Перейдите в рабочий вид приложения, выберите нужный режим работы, затем выберите поле и коснитесь «Использовать».
- В меню настроек задачи задайте параметры работы и полета.
- Корректировка маршрута:
- Если запланированное поле отличается от фактической рабочей зоны, выберите «Корректировка смещения» и измените положение поля кнопками точной настройки.
- Коснитесь «+» на маршруте взлета, чтобы добавить точку соединения и обойти препятствия на маршруте. Чтобы изменить положение точки соединения, коснитесь ее и перетащите; чтобы удалить, коснитесь дважды.
- Включите «Точка входа/выхода поля» в разделе > > «Маршрут взлета и возврата»: рядом с начальной точкой автоматически создается точка входа/выхода, дрон сначала летит к ней, а затем от нее к начальной точке. Чтобы изменить положение точки входа/выхода, коснитесь ее и перетащите.
- Коснитесь , проверьте состояние дрона и настройки задачи, затем переместите ползунок: дрон автоматически взлетит и выполнит работу. Маршрут строится с учетом добавленных препятствий и точек соединения.
- По завершении работы приложение отображает сводку задачи, и дрон выполняет заданное действие после завершения работы.
- При работе по маршруту для полевых культур после настройки параметров можно коснуться «Новый шаблон», чтобы сохранить текущие параметры работы; при повторном использовании поля задавать их заново не потребуется.
- При работе по маршруту для плодовых деревьев параметры работы можно задать на панели «Норма на площадь» или «Расход» в зависимости от задачи.
- Дрон летит к первой точке маршрута на высоте взлета и после приостановки работы возвращается на маршрут на высоте взлета. Если задача вызвана после взлета вручную, дрон полетит к первой точке маршрута на текущей высоте. При наличии точки входа/выхода дрон летит к ней на высоте взлета, затем переходит на рабочую высоту и направляется к начальной точке. Убедитесь, что под точкой входа/выхода нет препятствий.
- Убедитесь, что вокруг точки взлета открытое пространство, и задайте подходящую высоту взлета и возврата домой в соответствии с условиями работы.
- Если запустить моторы до начала работы, текущая задача будет автоматически отменена, и пользователю потребуется снова выбрать поле и вызвать задачу.
- В начале работы дрон летит к начальной точке маршрута и фиксирует курс в направлении от начальной точки к следующей узловой точке маршрута.
- Во время работы дрон не распыляет пестициды при полете по переходным участкам между отрезками маршрута опрыскивания и над зонами без опрыскивания, а на остальных участках распыляет автоматически. Параметры работы можно регулировать в приложении в режиме реального времени.
- Во время работы пользователь не может управлять курсом дрона, но может отклонить джойстик крена или наклона, чтобы приостановить работу. Дрон зависнет на месте и запишет точку остановки, после чего пользователь может свободно управлять дроном. Затем коснитесь кнопки «Продолжить»: дрон полетит к выбранной точке возврата и продолжит работу. Во время полета к точке остановки обязательно следите за безопасностью полета.
Выполнение работ по точкам A-B
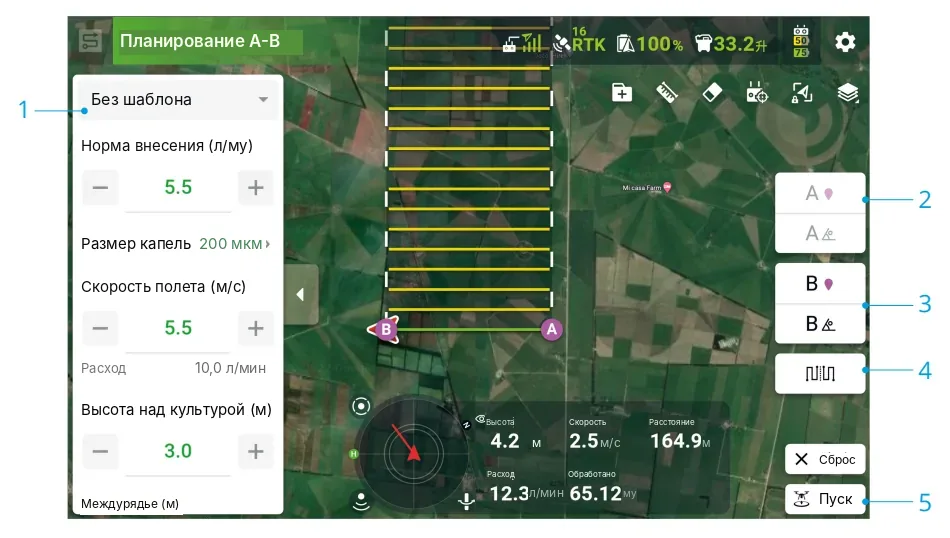
- Задайте параметры работы.
- Направьте дрон в нужное место и зависните, затем коснитесь кнопки A (B) в приложении или нажмите назначенную настраиваемую кнопку на пульте управления, чтобы записать точки A и B.
- Чтобы скорректировать угол, после записи точки A коснитесь в приложении кнопки «Угол точки A (B)», затем отклоните джойстик поворота пульта: угол курса дрона станет углом точки A (B), на карте он отображается пунктирной линией. Снова коснитесь кнопки «Угол точки A (B)», чтобы задать текущий угол как угол точки A (B).
- После успешной записи точек A и B приложение по умолчанию создает маршрут R или R’ с направлением вправо. Коснитесь этой кнопки, чтобы изменить направление и создать маршрут L или L’.
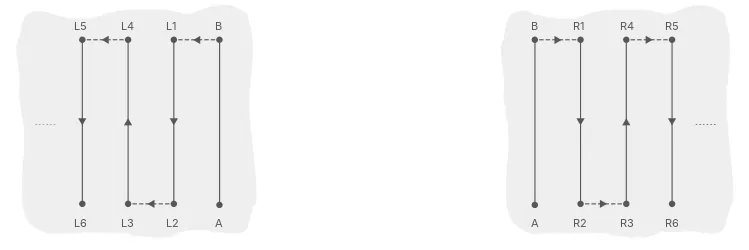
Маршрут L
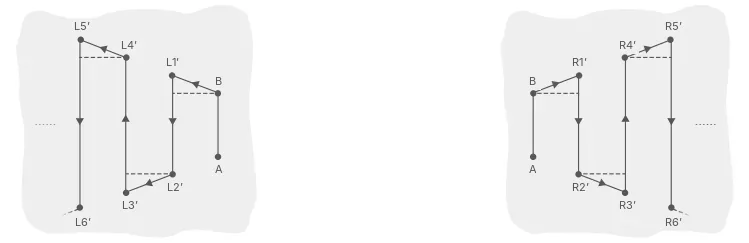
Маршрут L’
Маршрут R
Маршрут R’
- Коснитесь , проверьте состояние дрона и настройки задачи, затем переместите ползунок: дрон начнет выполнять работу.
- Если выполнено ≥3 линий маршрута (включая линию от точки A до точки B), после нажатия «Завершить» выполненные линии можно сохранить как поле.
- Обязательно сначала запишите точку A и скорректируйте ее угол, и только затем записывайте точку B и корректируйте ее угол.
- После записи точек A и B их положение изменить нельзя. Для изменения необходимо начать новую работу по точкам A-B.
- Во время работы держите дрон в пределах прямой видимости.
- Во время работы убедитесь, что в рабочей зоне мощный сигнал спутникового позиционирования, иначе задачу не удастся выполнить.
- Во время работы дрон автоматически распыляет пестициды при полете по линиям, параллельным AB, и не распыляет на остальных участках маршрута.
Непрерывная работа на нескольких полях
Коснитесь > «Отображение» и включите «Многозадачность», после чего можно выбрать несколько полей для непрерывной работы.
- Коснитесь и выберите в списке несколько полей для работы или коснитесь полей на карте: выбранным полям присваиваются номера в порядке выбора. Коснитесь «Использовать».
- Задайте параметры работы для каждого поля отдельно; для переключения между полями коснитесь номера или соответствующего поля на карте. Коснитесь «Применить ко всем выбранным», чтобы применить отображаемые параметры ко всем выбранным задачам.
- Коснитесь «Выполнить»: дрон выполнит работы по порядку. Пользователь может изменять параметры текущих и еще не начатых работ на полях.
- По завершении работы на каждом поле приложение отображает сводку задачи. Дрон автоматически летит к следующему полю и продолжает работу.
Ручной режим
Этот режим подходит для работы на участках неправильной формы или небольшой площади.
- В рабочем виде приложения коснитесь кнопки выбора режима в левом верхнем углу и выберите «Ручной режим».
- Выберите «Базовый» или «Расширенный», затем задайте параметры работы и полета.
- Направьте дрон в рабочую зону и выполняйте опрыскивание с помощью кнопок пульта управления. В расширенном режиме коснитесь или нажмите кнопку, чтобы дрон автоматически сместился влево или вправо на одно расстояние между линиями. Дрон автоматически распыляет пестициды при движении вперед или назад и не распыляет при движении влево или вправо.
- Если включена стабилизация высоты, при соблюдении рабочих условий дрон поддерживает постоянную высоту относительно культур.
- После нажатия «Фиксация курса» курс дрона фиксируется по текущему направлению носовой части. Пользователь может перемещать дрон в любом направлении, но курсом дрона управлять нельзя.
- Во время работы в расширенном режиме можно регулировать норму опрыскивания, скорость полета и высоту над культурами; расстояние между линиями изменить нельзя.
6.4 Возобновление работы
При выходе из работы в процессе дрон записывает точку остановки, и пользователь может начать работу заново с помощью функции возобновления работы. Функция возобновления работы используется в основном для пополнения бака раствором, замены аккумулятора дрона, облета препятствий и т. п. в процессе работы.
Запись точки остановки
Во время работы при мощном сигнале спутникового позиционирования и выполнении условий записи точки остановки при выходе из работы записывается точка остановки. Если сигнал спутникового позиционирования слабый, дрон переходит в режим ATTI, выходит из текущей работы и записывает как точку остановки последнее местоположение, в котором сигнал спутникового позиционирования был мощным.
Порядок возобновления работы
- Выйдите из работы при мощном сигнале спутникового позиционирования и выполнении условий записи точки остановки: дрон запишет координаты точки остановки.
- Верните дрон и посадите его, выполните необходимые операции (например, замену аккумулятора, пополнение бака раствором).
- Коснитесь «Продолжить»: дрон полетит к точке остановки или точке возврата и продолжит работу.
- Перед продолжением работы убедитесь, что наземный персонал находится на расстоянии более 10 м от дрона.
- Если перед работой были добавлены точки соединения, после нажатия «Продолжить» дрон взлетит и пролетит к точке остановки через точки соединения.
- Если во время полета обнаружено препятствие, дрон автоматически облетит его или замедлится и зависнет. После зависания пользователь должен вручную управлять направлением дрона джойстиками, подробнее см. раздел «Выполнение возобновления работы».
Умное возобновление
При работе по маршруту для полевых культур и плодовых деревьев функция умного возобновления доступна при выполнении одного из следующих условий: приложение вычисляет оптимальную точку возврата на основе положения точки остановки и дрона, чтобы сократить расстояние холостого полета дрона с полной загрузкой.
- Работа приостановлена, и дрон посажен на землю.
- Выполнен выход из работы по маршруту нажатием «Завершить», и задача снова вызвана на вкладке «В процессе» списка задач.
Перед началом работы умное возобновление можно включить в разделе > > «Оптимизация маршрута»; также эту функцию можно включить или отключить в меню слева после посадки дрона.
Выполнение возобновления работы
Если во время работы по маршруту для полевых культур или плодовых деревьев дрону не удалось автоматически облететь препятствие или возникла иная чрезвычайная ситуация (например, нештатное поведение дрона), пользователь должен управлять направлением полета дрона с пульта управления, чтобы вручную облететь препятствие или устранить чрезвычайную ситуацию. Ниже приведен пример облета препятствия вручную.
Облет препятствий вручную
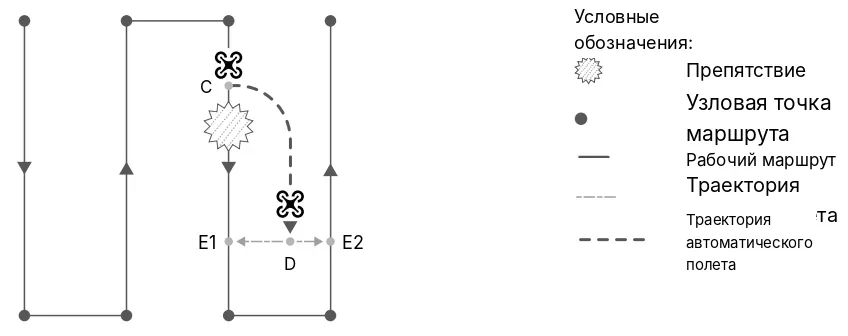
- Выход из работы
Если во время работы дрону не удалось автоматически облететь препятствие и пользователь облетает его вручную, дрон автоматически выходит из работы, записывает точку остановки C, автоматически переключается в ручной режим и после отклонения джойстиков зависает.
- Облет препятствия
После переключения в ручной режим пользователь может с помощью пульта управления облететь препятствие и переместить дрон из точки C, в которой был выполнен выход из работы, в точку D.
- Возобновление работы
В отображаемом в приложении списке точек остановки и точек возврата выберите точку остановки или соответствующую точку возврата E1/E2 и коснитесь кнопки «Продолжить»: дрон полетит из точки D в выбранную точку по траектории, перпендикулярной рабочему маршруту, и продолжит работу.
- Если при возврате на исходный рабочий маршрут возникла чрезвычайная ситуация (например, препятствие на пути возврата), повторите описанные выше действия.
- Количество и положение доступных точек возврата зависят от положения дрона и режима работы. Делайте выбор в соответствии с указаниями приложения.
- Для обеспечения безопасности дрона обязательно убедитесь, что дрон облетел препятствие, прежде чем возобновлять работу, иначе возникнет опасная ситуация.
- При устранении других чрезвычайных ситуаций убедитесь, что дрон вернулся в нормальное состояние, вручную направьте дрон в нужное место и только затем возобновляйте работу.
6.5 Предупреждение о пустом баке
Дрон может вычислять точку опустошения бака и отображать ее на карте. Когда бак опустеет, в приложении отобразится уведомление.
- Если вычисленная точка опустошения бака находится за конечной точкой рабочего маршрута, она не отображается на карте.
- При работе по маршруту для полевых культур и плодовых деревьев, когда бак заполняется на земле и задаются параметры работы, положение точки опустошения бака динамически отображается на маршруте в приложении в режиме реального времени с учетом объема заправки и заданных параметров.
- Действие дрона после израсходования раствора можно задать в приложении.
Использование
- Когда приложение сообщает о пустом баке, дрон автоматически закрывает распылители и прекращает опрыскивание.
- Посадите дрон и остановите моторы, затем залейте раствор в бак и затяните крышку бака.
- Войдите в нужный режим и продолжите работу.
Руководство пользователя — документ производителя (DJI, перевод AGI Systems), редакция v1.2, 2026. Права на текст и иллюстрации принадлежат производителю, товарные знаки — их правообладателям. Примечания AGI Systems выделены отдельно и к тексту производителя не относятся. Чтобы показать руководство коллеге, отправьте ссылку на эту страницу.
 AGI Systems