 AGI Systems
Глава 6 из 8
Эксплуатация
5.1 Калибровка расходомера
Когда требуется повторная калибровка:
- При использовании жидкости другой вязкости.
- После завершения работы имеется большая погрешность между фактическим и теоретическим количеством.
Калибровка
- Заполните бак опрыскивателя водой.
- Перейдите в «Рабочий вид» > > , коснитесь «Калибровка» в разделе «Калибровка расхода», и калибровка начнется автоматически. По завершении результат отобразится в приложении.
После успешной калибровки пользователи могут продолжить работу.
Если калибровка не удалась, коснитесь уведомления, чтобы просмотреть и устранить проблему. После устранения проблемы повторите калибровку.
- Калибровку можно отменить в процессе, при этом точность расхода будет определяться данными, полученными до этой калибровки.
- После замены или установки дополнительных опрыскивателей необходимо откалибровать расход в соответствии с инструкциями.
5.2 Картография
Порядок работы
- В «Рабочем виде» коснитесь кнопки переключения режимов в левом верхнем углу и выберите «Картография маршрута» или «Картография плодовых деревьев».
- При добавлении точек с помощью визира добавьте граничные точки на карту, чтобы создать поле, затем настройте маршрут полета.
- Коснитесь , чтобы сохранить поле. Добавленное поле отобразится в списке полей.
- Выберите задачу, коснитесь и переместите ползунок для взлета. Дрон полетит по маршруту и выполнит картографию. Дождитесь завершения реконструкции. Реконструированная карта отобразится поверх исходной карты.
- Если картография приостановлена или остановлена во время полета и добавлено новое поле для картографии, пользователи смогут только просмотреть приостановленную или остановленную работу в списке работ, возобновить ее будет невозможно.
- Если пользователь вышел из картографии во время реконструкции, выберите работу в списке работ и коснитесь , чтобы перезапустить реконструкцию.
Применение результатов реконструкции
- После завершения реконструкции на HD-карте можно выполнить «Планирование маршрута» и «Распознавание поля». Результаты можно сохранить в список полей и применить в режиме работы «Маршрут» или «Плодовые деревья».
- Загрузите результаты картографии в облако, чтобы привязать их к личной учетной записи. Пользователи могут войти в учетную запись на другом пульте управления и скачать HD-карту из облака. Для использования перейдите в > «Отображение» и для параметра «Наложение HD-карты» выберите «Карта личной учетной записи».
5.3 Опрыскивание
Загрузка карт распыления
Для внесения с переменной нормой сначала загрузите карты распыления. [1]
- Перейдите на главный экран DJI Agras, коснитесь > «Облако» и выберите файлы на вкладке «Карта распыления» для загрузки.
- Пользователи также могут сохранить задачи с картами распыления, запланированные в DJI Terra или загруженные из DJI SmartFarm Web, на карту microSD, а затем вставить карту microSD в пульт управления и импортировать задачи в DJI Agras.
[1] Для загрузки карт распыления в приложении требуется соответствующая версия прошивки. Обновите прошивку до требуемой версии.
Загрузка и импорт работ
- Загрузка из облака: перейдите на главный экран DJI Agras, коснитесь > «Облако» и выберите файлы на вкладке «Задача» для загрузки.
- Импорт с карты microSD: вставьте карту microSD с данными планирования из DJI Terra в слот для карты microSD на пульте управления. Перейдите на главный экран DJI Agras, коснитесь > «microSD», выберите данные и коснитесь «Импорт».
Загруженные или импортированные работы отобразятся в списке работ.
Планирование работы
Планирование работы по маршруту
Перейдите в «Рабочий вид» приложения, коснитесь кнопки переключения режимов в левом верхнем углу, выберите «Маршрут», затем тип задачи и коснитесь «Добавить».
Добавление точки с помощью визира
- При добавлении точек с помощью визира добавьте граничные точки на карту, чтобы создать поле, затем добавьте точки для обозначения препятствий и зон без опрыскивания.
- При выборе «Несколько полей» можно добавить сразу несколько граничных точек. Затем коснитесь соответствующих граничных точек в соответствии с разделением поля, чтобы соединить их и создать отдельные поля.
- Если выбран «Маршрут A-B», дрон может начать работу сразу после записи точек A и B. Подробнее см. раздел «Выполнение работы по маршруту A-B».
- При выборе «Пользовательский» можно добавить путевые точки для создания маршрута полета.
- После создания поля приложение сгенерирует маршрут. Настройте параметры маршрута на панели «Настройки маршрута полета».
- Коснитесь , чтобы сохранить поле. Добавленное поле отобразится в списке полей.
Добавление точки с помощью дрона
- Если выбрано «Добавить точку с помощью дрона», проведите дрон вдоль границы поля, выберите тип точки «Граничная точка» и коснитесь «Добавить», чтобы добавить точку в местоположении дрона.
Если нужно обозначить препятствие или зону без опрыскивания, переключитесь на соответствующий тип точки, затем проведите дрон вдоль границы препятствия или зоны без опрыскивания и добавьте точки.
- Если включена «Запись траектории», приложение автоматически определит границы поля и препятствия вдоль границ без ручного добавления точек.
a. Проведите дрон вдоль границы поля. Приложение запишет маршрут полета, записанный маршрут будет выделен. Во время записи маршрута можно также вручную добавлять граничные точки, на запись это не повлияет.
b. Если нужно обозначить препятствие или зону без опрыскивания, переключитесь на соответствующий тип точки и снова включите запись маршрута, затем проведите дрон вдоль границы препятствия или зоны без опрыскивания. Коснитесь «Замкнуть», чтобы завершить.
c. Вернувшись к границе поля, выберите «Граничная точка» и снова включите запись маршрута, чтобы продолжить планирование.
- После завершения планирования коснитесь «Замкнуть», чтобы создать поле. Пользователю необходимо подтвердить каждое обнаруженное препятствие; после подтверждения препятствия можно сохранить в поле.
Если используется «Позиционирование RTK» и RTK работает нормально, можно создать HD-карту.
- Коснитесь , чтобы сохранить поле.
Добавление точки с помощью пульта
Если выбрано «Добавить точку с помощью пульта», сначала установите на пульт управления высокоточный модуль позиционирования RTK, затем пройдите с пультом управления вдоль границы поля и коснитесь «Добавить», чтобы добавить точку в местоположении пульта управления.
Планирование работы в режиме плодовых деревьев
- Перейдите в «Рабочий вид» приложения, коснитесь кнопки переключения режимов в левом верхнем углу, выберите «Плодовые деревья», затем спланируйте поле на реконструированной HD-карте или отредактируйте задачу в списке полей.
- При добавлении точек с помощью визира добавьте на карту граничные точки или точки калибровки. При планировании на реконструированной карте коснитесь «3D», чтобы проверить высоту маршрута относительно земли и окружающих объектов в режиме 3D-вида.
- После создания поля приложение сгенерирует маршрут. Настройте параметры маршрута на панели «Настройки маршрута полета».
- Коснитесь , чтобы сохранить поле. Добавленное поле отобразится в списке полей.
Примечания
- Для добавления точек с помощью визира требуется более точная карта. Рекомендуется использовать HD-карту, реконструированную при картографии, или коснуться > «Отображение» и ввести подходящую ссылку на источник карты в разделе «Наложение HD-карты», чтобы повысить точность добавленных точек.
- В режиме работы по маршруту поле можно разделить на несколько рабочих зон с помощью функции «Разделить поле» и задать параметры задачи для каждой зоны отдельно.
- Выберите поле в списке полей и коснитесь , чтобы перейти в режим редактирования.
- Коснитесь > «Отображение» и выберите «Многозадачность», после чего можно выбрать несколько полей и выполнить «Объединение полей».
Выполнение работы
Выполнение работы в режиме «Маршрут» или «Плодовые деревья»
- Установите дрон на открытую ровную поверхность задней частью к себе. Включите пульт управления, затем включите дрон.
- Перейдите в «Рабочий вид» и выберите режим работы, затем выберите поле и коснитесь .
- Задайте параметры в разделе «Настройки задачи».
- Настройте маршрут:
- Если местоположение запланированного поля отличается от фактического, коснитесь «Коррекция смещения» и измените положение поля кнопками точной настройки.
- Коснитесь + на соединительном маршруте, чтобы добавить точку соединения и обойти препятствия на маршруте. Чтобы изменить положение точки соединения, коснитесь ее и перетащите; чтобы удалить, коснитесь ее дважды.
- Включите «Точку входа/выхода» в > > «Маршруты вылета и возврата домой», и рядом с начальной точкой автоматически появится точка входа/выхода. Дрон сначала полетит к точке входа/выхода, а затем от нее к начальной точке. Чтобы изменить положение точки входа/выхода, коснитесь ее и перетащите.
- Коснитесь , проверьте состояние дрона и настройки задачи, затем переместите ползунок для взлета. Дрон выполнит работу автоматически; маршрут строится с учетом добавленных препятствий и точек соединения.
- После завершения работы приложение отобразит сводку задачи, а дрон выполнит заданное действие.
- После настройки параметров в режиме работы «Маршрут» коснитесь «Новый шаблон», чтобы сохранить текущую конфигурацию параметров как шаблон для повторных работ.
- В режиме работы «Плодовые деревья» пользователи могут задавать параметры на панели «Количество» или «Поток» в соответствии со своими задачами.
- Дрон полетит к первой путевой точке на заданной высоте соединительного маршрута и вернется на маршрут полета на этой высоте после приостановки и возобновления работы. Если задача применена после взлета, дрон полетит к первой путевой точке на текущей высоте. Если заданы точки входа/выхода, дрон сначала полетит к точке входа/выхода на заданной высоте соединительного маршрута, затем выйдет на рабочую высоту и полетит к начальной точке. Убедитесь, что под точками входа/выхода нет препятствий.
- Взлетайте только на открытой местности и задавайте подходящие «Соединительный маршрут» и «Высоту возврата домой» в соответствии с условиями работы.
- Если запустить моторы до начала работы, работа будет автоматически отменена. Потребуется снова вызвать работу из списка задач.
- После запуска дрон летит к начальной точке маршрута и фиксирует курс в направлении первой точки поворота на протяжении всего маршрута полета.
- Дрон не выполняет опрыскивание при полете по участкам между рабочими проходами и над зонами без опрыскивания, но автоматически опрыскивает на остальной части маршрута. Пользователи могут настраивать параметры в приложении.
- Во время работы пользователи не могут управлять курсом дрона, но могут переместить джойстик крена или наклона, чтобы приостановить работу. Дрон зависнет и запишет точку остановки, после чего им можно управлять вручную. Коснитесь «Возобновить», и дрон автоматически вернется к выбранной точке возврата и возобновит работу. Соблюдайте безопасность полета при возврате к точке остановки.
Выполнение работы по маршруту A-B
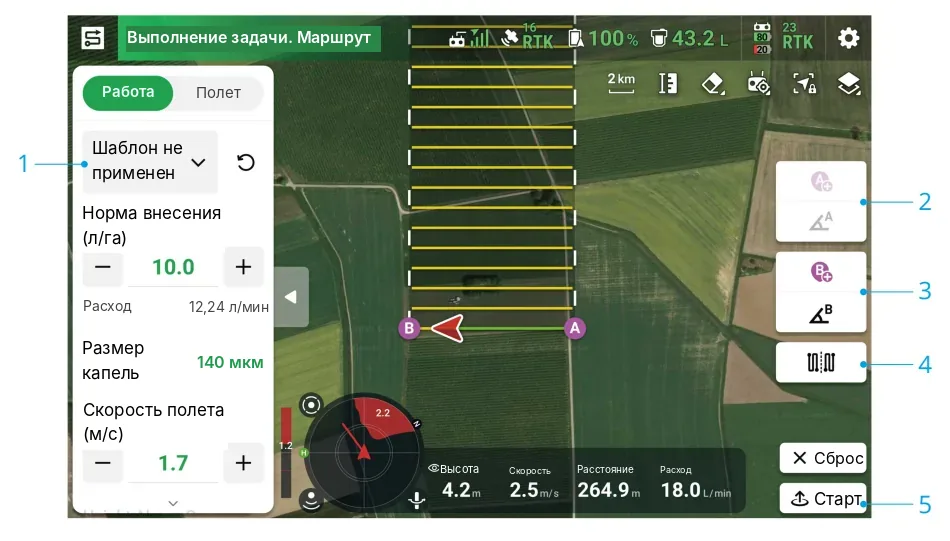
- Задайте параметры работы.
- Направьте дрон к начальной точке и зависните, затем коснитесь A (B) на экране или нажмите заранее назначенную настраиваемую кнопку на пульте управления, чтобы записать точки A и B.
- Если курс для точки A или B необходимо скорректировать, после записи точки коснитесь на экране кнопки курса точки A (B) и переместите джойстик рыскания на пульте управления. Курс дрона соответствует курсу для точки A или B, который обозначен на карте пунктирной линией. Коснитесь кнопки еще раз, чтобы задать текущий курс для точки A или B.
- После записи точек A и B приложение по умолчанию строит маршрут R или маршрут R’. Коснитесь этой кнопки, чтобы переключиться на маршрут L или маршрут L’.
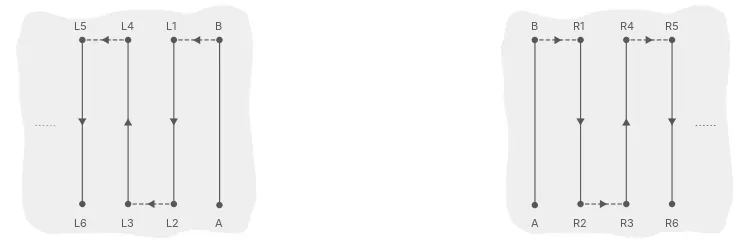
Маршрут L
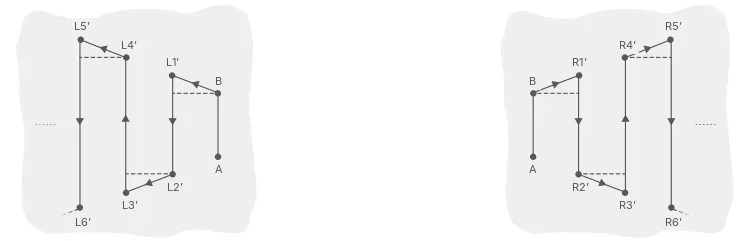
Маршрут L’
- Коснитесь , проверьте состояние дрона и настройки задачи, затем переместите ползунок для взлета. Дрон выполнит работу автоматически.
Маршрут R
Маршрут R’
- Если число выполненных проходов превышает 3 (включая проход от точки A до точки B), пользователи могут сохранить их как поле, коснувшись «Завершить».
- Сначала запишите точку A и скорректируйте ее курс, и только затем записывайте точку B и корректируйте ее курс.
- После записи точек A и B изменить их положение нельзя. Если требуется изменить точку A или B, начните новую работу по маршруту A-B.
- Во время работы обязательно держите дрон в пределах прямой видимости (VLOS).
- Во время работы следите за тем, чтобы сигнал GNSS был сильным. В противном случае работа может быть не завершена.
- Во время работы дрон опрыскивает только при полете по маршруту, параллельному линии от A до B, и прекращает опрыскивание на других участках маршрута.
Многозадачность
Коснитесь > «Отображение» и включите «Многозадачность», затем выберите несколько полей для непрерывной работы.
- Коснитесь и выберите несколько полей из списка или выберите поля на карте. Выбранные поля будут пронумерованы в порядке выбора. Затем коснитесь «Использовать».
- Задайте параметры задачи для каждого поля отдельно. Для переключения между полями выберите номер на панели настроек или коснитесь соответствующего поля на карте. Коснитесь «Применить ко всем выбранным», чтобы применить отображаемые параметры ко всем выбранным полям.
- Коснитесь , и дрон выполнит работы по порядку. Пользователи могут корректировать параметры задачи для текущих и ожидающих работ.
- После завершения каждой работы приложение отображает «Сводку задачи». Дрон автоматически полетит к следующему полю и продолжит работу.
Ручной режим
Этот режим идеально подходит для рабочих зон малой площади или неправильной формы.
- В «Рабочем виде» коснитесь кнопки переключения режимов в левом верхнем углу и выберите «Ручной».
- Выберите «Ручной» или «Расширенный ручной», затем задайте параметры «Работа» и «Полет».
- Направьте дрон в рабочую зону и выполните опрыскивание с помощью кнопок пульта управления. В режиме «Расширенный ручной» коснитесь или на экране, и дрон сместится влево или вправо на заданное расстояние между проходами. Дрон автоматически опрыскивает при разгоне вперед, назад или по диагонали, но не опрыскивает при полете боком.
- В оптимальных рабочих условиях при включенной функции стабилизации высоты модуль радара во время опрыскивания поддерживает расстояние между дроном и растительностью.
- После включения «Фиксации курса» курс дрона будет зафиксирован. Пользователи могут управлять всеми остальными движениями дрона, кроме направления полета.
- Во время работы в режиме «Расширенный ручной» пользователи могут изменять объем опрыскивания, скорость полета и высоту над растительностью, но не расстояние между проходами.
5.4 Возобновление работы
При выходе из работы дрон записывает точку остановки. Пользователи могут возобновить работу с точки остановки. Функция возобновления работы позволяет временно приостановить работу, чтобы заправить бак опрыскивателя, заменить аккумулятор или вручную облететь препятствия.
Запись точки остановки
При выходе из задачи дрон записывает точку остановки, если сигнал GNSS сильный и выполнены условия записи точки остановки. Если сигнал GNSS слабый, дрон перейдет в режим ATTI и выйдет из текущей работы. Последнее место, где сигнал GNSS был сильным, будет записано как точка остановки.
Процедура возобновления
- При выходе из задачи при сильном сигнале GNSS и выполнении условий записи точки остановки дрон запишет текущее местоположение как точку остановки.
- Верните и посадите дрон, затем выполните необходимые операции (например, замените аккумулятор или пополните запас материала).
- Коснитесь «Возобновить», и дрон автоматически вернется к точке остановки или точке возврата и возобновит работу.
- Перед возобновлением работы убедитесь, что персонал на земле находится на расстоянии более 10 м от дрона.
- Если перед началом работы были добавлены точки соединения, после нажатия «Возобновить» дрон полетит к точке остановки через точки соединения.
- Если во время полета обнаружено препятствие, дрон автоматически облетит его или замедлится и зависнет. После зависания пользователю необходимо управлять дроном вручную. Подробнее см. раздел «Возобновление работы».
Умное возобновление
При работе в режимах «Маршрут» и «Плодовые деревья» умное возобновление доступно при выполнении любого из следующих условий. Приложение рассчитает оптимальную точку возврата с учетом точки остановки и местоположения дрона, чтобы сократить расстояние полета с тяжелой полезной нагрузкой.
- После нажатия «Пауза» и посадки дрона на землю.
- При выходе из работы нажатием «Завершить» и последующем ее перезапуске на вкладке «В процессе».
Перед началом задачи включите «Умное возобновление» в > > «Оптимизация полета». Пользователи также могут включать и отключать эту функцию в меню в левой части экрана после посадки дрона.
Возобновление работы
При работе в режимах «Маршрут» и «Плодовые деревья» пользователи могут управлять дроном вручную, если ему не удается автоматически облететь препятствия или возникла чрезвычайная ситуация, например нештатное поведение дрона. Ниже описано, как облетать препятствия вручную:
Облет препятствий вручную
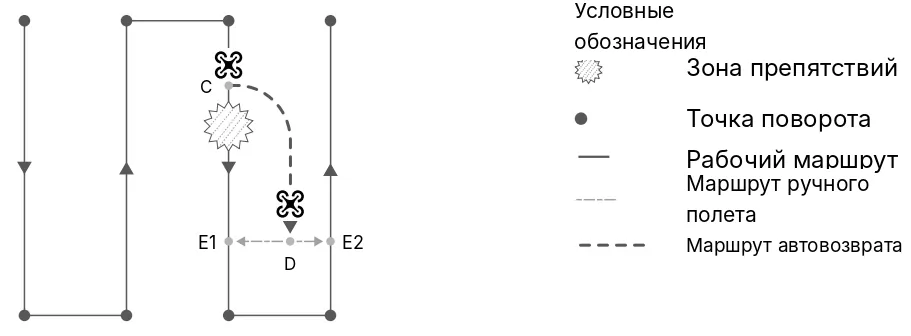
- Выход из работы
Если во время выполнения задачи дрону не удается автоматически облететь препятствие, пользователю необходимо вручную управлять дроном для облета препятствия. Дрон автоматически переключится в ручной режим работы, приостановит задачу, запишет текущее положение как точку остановки (точка C) и зависнет после выполнения соответствующего действия.
- Облет препятствий
После переключения в ручной режим работы пользователи могут провести дрон в обход препятствия от точки C до точки D.
- Возобновление работы
Выберите точку остановки или одну из точек возврата, обозначенных E1/E2. Коснитесь «Возобновить», и дрон полетит от точки D к выбранной точке по перпендикуляру.
- В случае чрезвычайной ситуации при возврате на маршрут, например если требуется облет препятствий, повторите описанные выше действия для выхода из работы и ее возобновления.
- Количество и положение доступных точек возврата зависят от положения дрона и режима работы. Выбирайте в соответствии с данными в приложении.
- Перед возобновлением работы убедитесь, что дрон полностью облетел препятствие.
- В случае чрезвычайной ситуации убедитесь, что дрон работает нормально, и вручную направьте его в безопасное место для возобновления работы.
5.5 Предупреждение о пустом баке
Дрон может рассчитать точку опустошения бака и отобразить ее на карте. Когда бак опрыскивателя опустеет, в приложении появится уведомление.
- Точка опустошения бака не отображается на карте, если по расчету бак не опустеет до конца маршрута задачи.
- При работе в режимах «Маршрут» и «Плодовые деревья» при доливе жидкости в бак опрыскивателя или изменении параметров работы точка опустошения бака динамически обновляется на рабочем маршруте в соответствии с объемом добавленной жидкости и измененными настройками.
- Пользователи могут задать действие, которое дрон выполнит в точке опустошения бака.
Использование
- Когда в приложении появляется предупреждение о пустом баке, опрыскиватели автоматически выключаются.
- Посадите дрон и остановите моторы. Заправьте бак опрыскивателя и плотно закройте крышку.
- Выберите режим работы и продолжите работу.
Руководство пользователя — документ производителя (DJI, перевод AGI Systems), редакция v1.0, 2026. Права на текст и иллюстрации принадлежат производителю, товарные знаки — их правообладателям. Примечания AGI Systems выделены отдельно и к тексту производителя не относятся. Чтобы показать руководство коллеге, отправьте ссылку на эту страницу.
 AGI Systems